






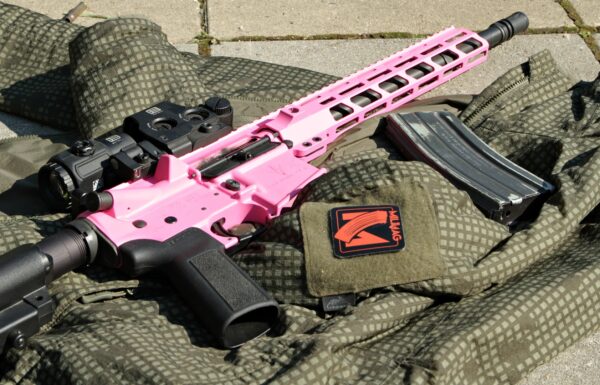






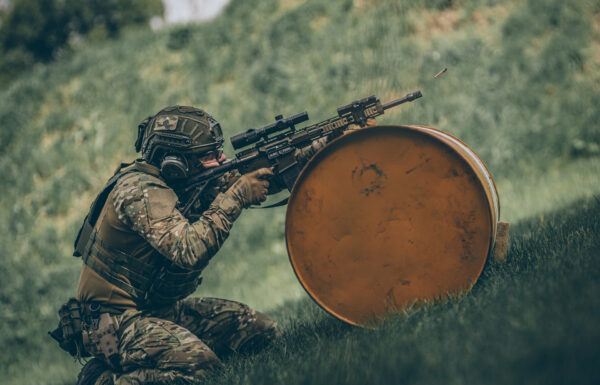
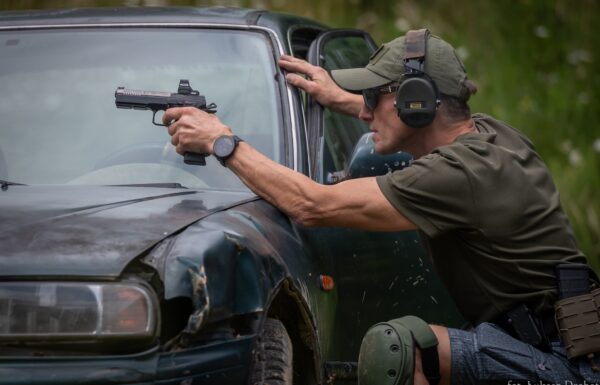



Venom Mk.I
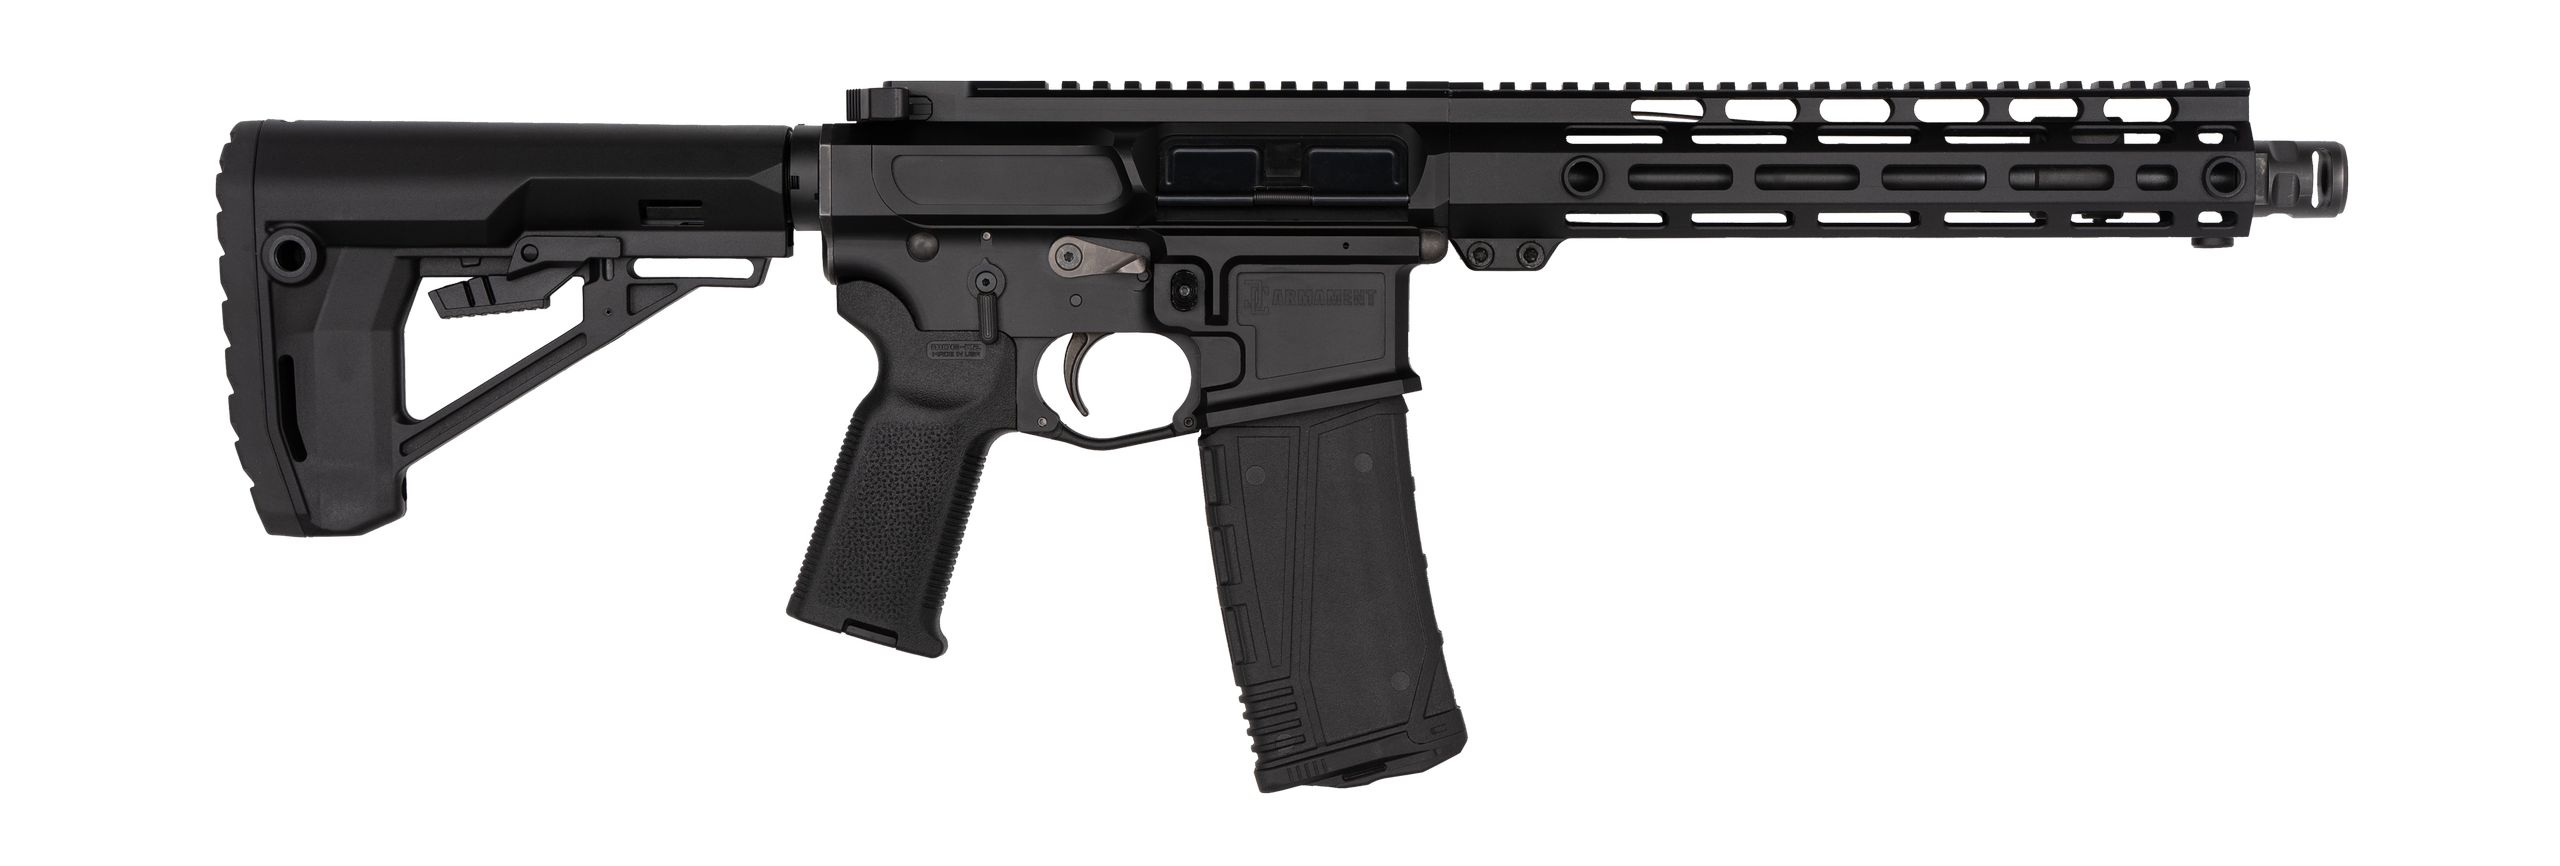 Zdjęcia: J&C Armament
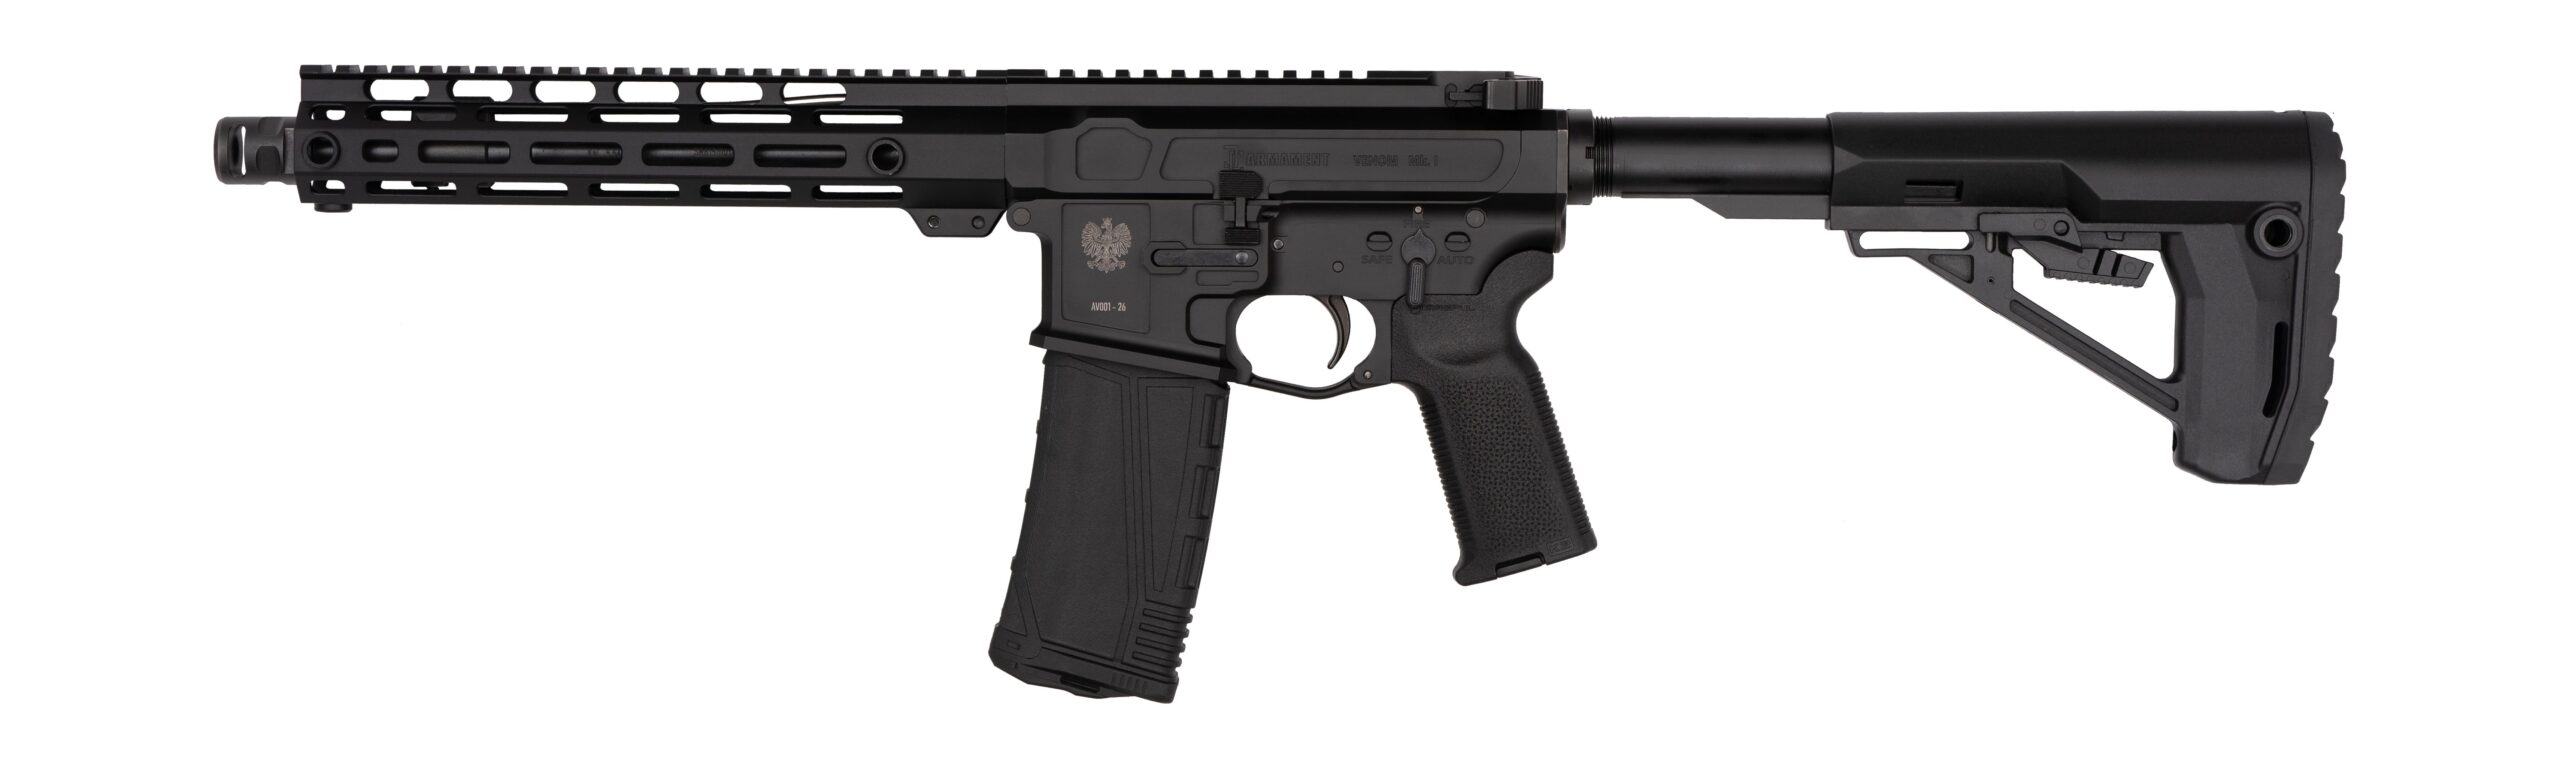
SPECYFIKACJA
- Marka: J&C Armament;
- Typ: Venom Mk.I;
- Kaliber: 5,56 mm x 45 NATO / .223Rem, 300 AAC Blackout;
- Lufa: kontur lufy goverment, skok gwintu 1:7; długość lufy – opcje: 10,3–16,5;
- Waga: 2,7 kg (10,3″ lufa z urządzeniem wylotowym);
- Długość całkowita: 690 – 780 mm (10,3″ lufa);
- System działania: Direct Impigement;
- Długość systemu gazowego: carbine;
- Gwint pod urządzenie wylotowe: 1/2-28;
- Tryby ognia: auto, semi auto;
- Kolba: regulowana;
- Szyna: Picatinny;
- System mocowania akcesoriów: M-Lock;
- Sposób wytwarzania: CNC;
- Materiały: aluminium 7075, stal 4140, stal 42 Cr Mo4, stal WLV 32CrMoV12-28;
- Kompatybilność z wszystkimi częściami do komory spustowej typu AR-15 / M4 wykonany w specyfikacji Mil-Spec.
- Kompatybilność z wszystkimi magazynkami do AR-15 / M4 (włączając H&K).
Czytaj także:
Modułowa bezzałogowa platforma lądowa UGV – polski projekt systemu wielozadaniowego i Counter-UAS
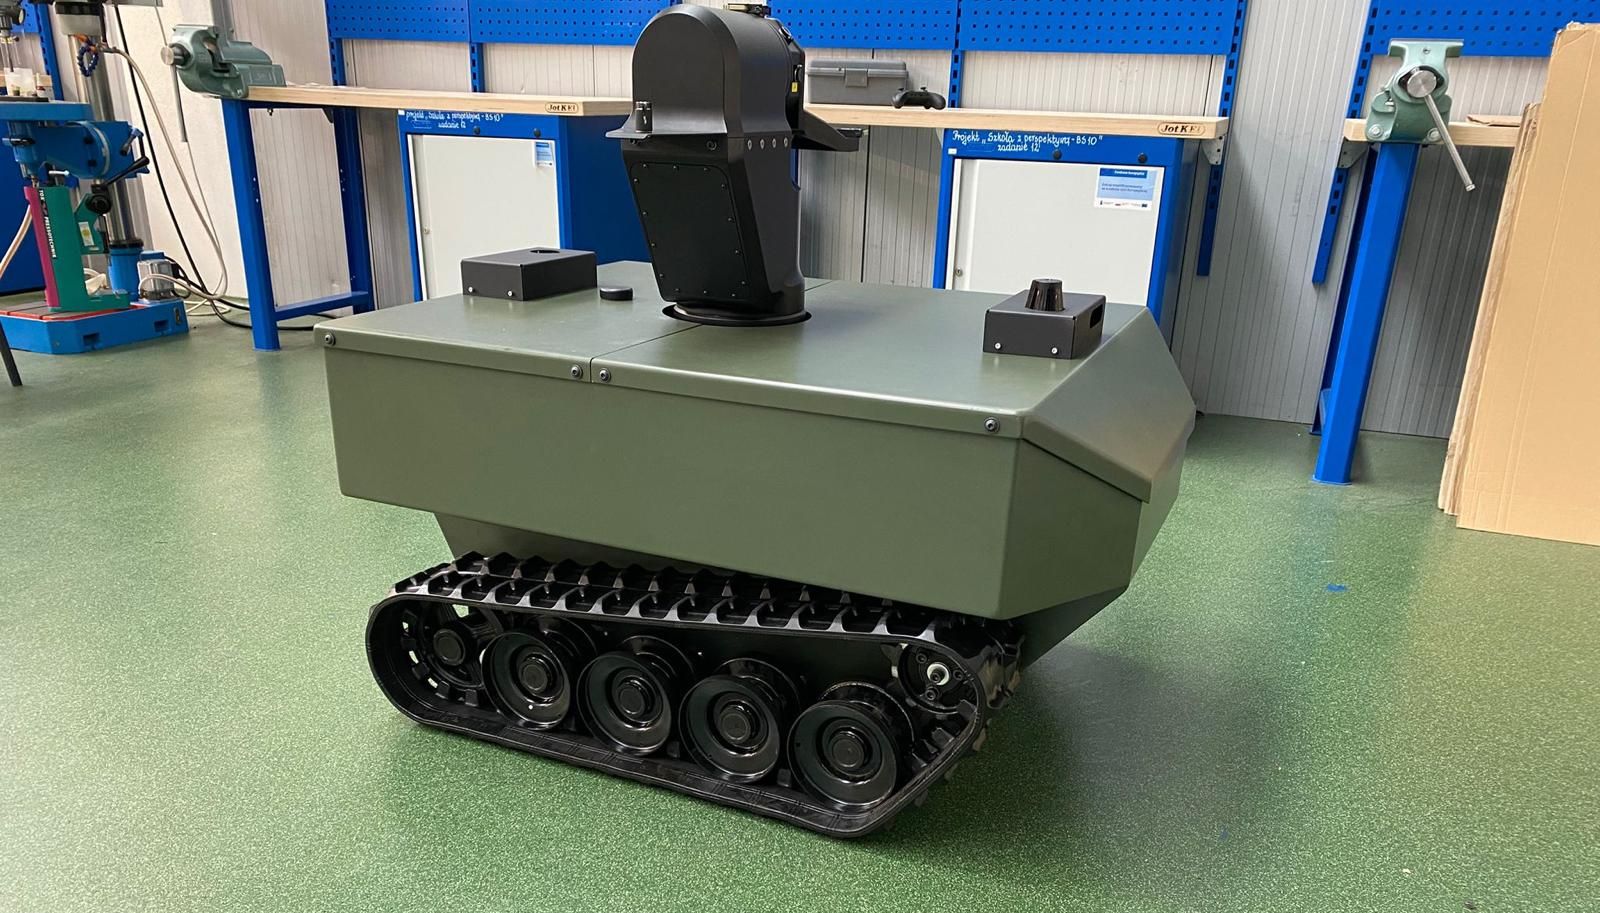
Konsorcjum J&C Armament Sp. z o.o. oraz ALEX Sp. z o.o., wspólnie z partnerami naukowymi i technologicznymi, realizuje projekt nowej generacji modułowej bezzałogowej platformy lądowej UGV.
Podstawowym założeniem projektu jest stworzenie lekkiego, mobilnego i wielozadaniowego pojazdu bezzałogowego, którego konfiguracja będzie mogła być dostosowywana do charakteru wykonywanej misji. Jednym z głównych kierunków rozwoju jest stworzenie wersji przeznaczonej do wykrywania, lokalizacji, śledzenia oraz zwalczania bezzałogowych statków powietrznych – Counter-UAS.
Platforma od początku projektowana jest jednak jako rozwiązanie modułowe i wielozadaniowe. Oprócz konfiguracji wojskowej i uzbrojonej przewidywane są wersje obserwacyjne, rozpoznawcze, wczesnego ostrzegania, transportowe oraz ratownicze. Pozwoli to na wykorzystanie wspólnej konstrukcji bazowej zarówno w zastosowaniach wojskowych, jak i pozawojskowych.
Projekt posiada tym samym potencjał dual-use, obejmujący między innymi ochronę infrastruktury krytycznej, monitoring rozległych obszarów, działania ratownicze, transport wyposażenia oraz pracę w miejscach, w których obecność człowieka może wiązać się z podwyższonym ryzykiem.
Konsorcjum J&C Armament i ALEX
Za całokształt projektu odpowiada konsorcjum utworzone przez J&C Armament Sp. z o.o. oraz ALEX Sp. z o.o.
J&C Armament
J&C Armament pełni funkcję koordynatora projektu oraz integratora całego systemu.
Spółka odpowiada za ogólną architekturę funkcjonalną platformy, koordynację współpracy pomiędzy uczestnikami projektu oraz integrację poszczególnych systemów w jeden kompletny pojazd.
Jednym z podstawowych obszarów odpowiedzialności J&C Armament jest również uzbrojenie platformy oraz jego integracja z systemami obserwacji, detekcji, sterowania i kierowania ogniem.
W konfiguracji Counter-UAS konsorcjum planuje zastosowanie zdalnie sterowanego uzbrojenia kalibru 7,62 × 51 mm NATO. Jednym z preferowanych rozwiązań jest pozyskanie i integracja polskiego karabinu maszynowego UKM-2000C produkowanego przez Zakłady Mechaniczne Tarnów. Do zasilania dedykowana jest amunicja fragmentująca zapewniająca maksymalne pokrycie odłamkami pola rażenia .
Na obecnym etapie Zakłady Mechaniczne Tarnów nie są przedstawiane jako członek konsorcjum – celem projektu jest pozyskanie polskiego systemu uzbrojenia i jego dostosowanie do rozwijanej platformy.
Modułowa konstrukcja systemu ma w przyszłości pozwalać również na zastosowanie innych konfiguracji uzbrojenia odpowiednio do wymagań użytkownika i rodzaju wykonywanej misji w tym karabinów wielkokalibrowych 12,7×99 mm oraz uzbrojenia wykorzystującego amunicję programowalną 30 mm wraz z systemami detekcji oraz kierowania ogniem opracowanego przez konsorcjum.
ALEX
ALEX odpowiada za zasadniczą część mechaniczną platformy, w szczególności konstrukcję nośną pojazdu, podwozie, zawieszenie oraz rozwiązania umożliwiające zachowanie wysokiej mobilności w trudnych warunkach terenowych.
Prace prowadzone są z założeniem uzyskania możliwie korzystnej relacji pomiędzy masą pojazdu, jego mobilnością, nośnością oraz poziomem ochrony.
Konstrukcja platformy jest przygotowywana w taki sposób, aby umożliwić stosowanie różnych modułów zadaniowych bez konieczności projektowania od podstaw nowego pojazdu dla każdej wersji.
Dotyczy to zarówno konfiguracji uzbrojonych, jak i pojazdów obserwacyjnych, rozpoznawczych, transportowych czy ratowniczych.
Istotną rolę w projekcie pełni Politechnika Świętokrzyska, uczestnicząca w rozwoju technologii związanych z mobilnością oraz autonomizacją platformy.
Jednym z rozwijanych obszarów jest koncepcja dualnego układu napędowego spalinowo-elektrycznego.
Rozwiązanie ma umożliwić połączenie zalet napędu spalinowego, zapewniającego odpowiedni zasięg i autonomię działania, z możliwościami napędu elektrycznego, który może być wykorzystywany między innymi podczas pracy wymagającej ograniczenia emisji akustycznej.
Politechnika Białostocka wnosi wieloletnie doświadczenie w projektowaniu, budowie i testowaniu autonomicznych robotów mobilnych oraz systemów nawigacji, sterowania i współpracy platform bezzałogowych. Szczególnie istotnym kierunkiem udziału Politechniki Białostockiej będzie miniaturyzacja konstrukcji i opracowanie lekkich, kompaktowych, modułowych platform terenowych, przy zachowaniu wysokiej mobilności, wytrzymałości i zdolności do pracy w trudnym środowisku.
Politechnika Białostocka podejmie się również optymalizacji konstrukcji mechanicznej, układu jezdnego, zawieszenia i napędów, redukcji masy i gabarytów, integracji mechatronicznej i sensorycznej oraz opracowania kolejnych wariantów platform dostosowanych do różnych zadań.
Detekcja
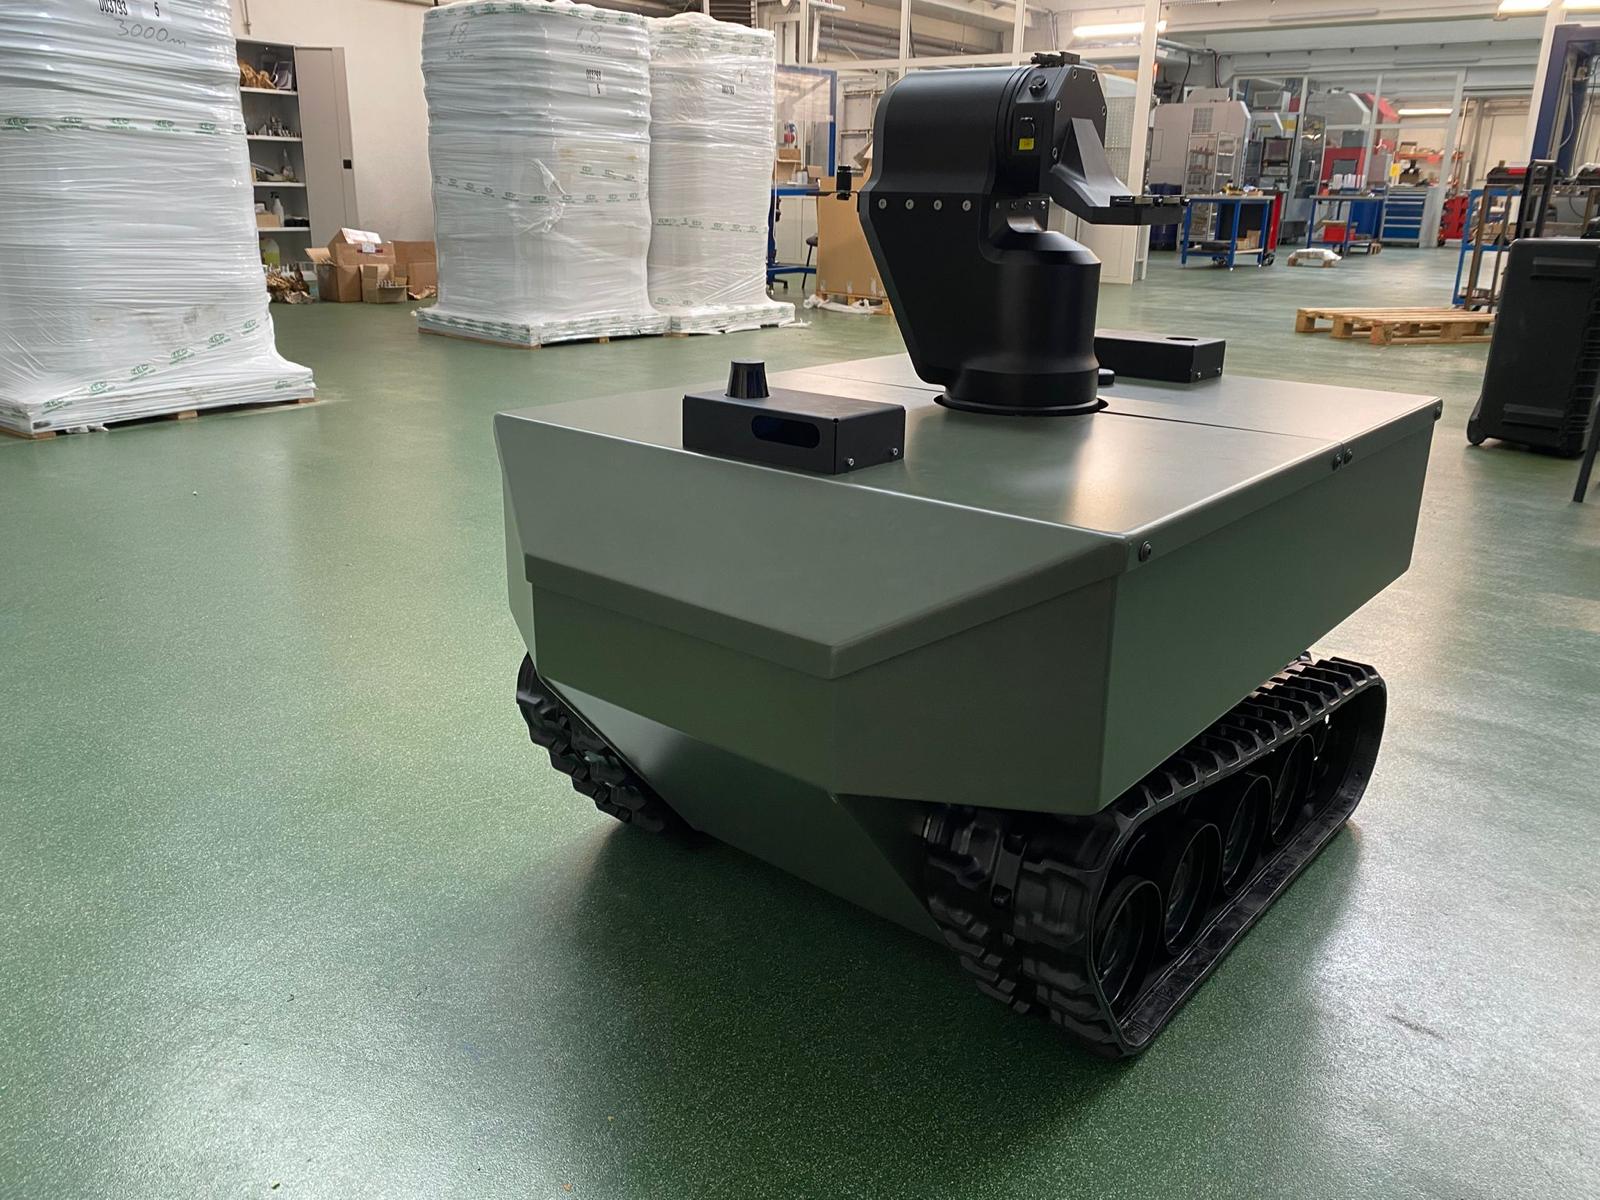
Partnerzy projektu uczestniczą również w rozwoju oprogramowania odpowiedzialnego za poruszanie się bezzałogowej platformy w terenie oraz interpretację informacji pochodzących z systemów obserwujących jej bezpośrednie otoczenie.
W tym celu przewidywane jest wykorzystanie zestawu współpracujących ze sobą sensorów, obejmujących między innymi:
- systemy LiDAR,
- systemy detekcji RF,
- systemy detekcji akustycznej
- systemy termowizyjne,
- inne sensory pozwalające na rozpoznawanie przeszkód i analizę otoczenia pojazdu.
Zadaniem rozwijanego oprogramowania będzie wykorzystanie informacji pochodzących z tych urządzeń do rozpoznawania przeszkód, oceny otoczenia oraz wspomagania bezpiecznego przemieszczania się pojazdu w zróżnicowanym terenie.
Rozwiązania te będą stanowiły podstawę dalszego rozwoju funkcji autonomicznych platformy.
Svantek – akustyczna detekcja bezzałogowych statków powietrznych
Svantek Sp. z o.o. uczestniczy w projekcie w obszarze technologii akustycznych.
Jednym z kluczowych założeń konfiguracji Counter-UAS jest wykorzystanie sieci sensorów akustycznych pozwalających na wykrywanie charakterystycznych sygnatur dźwiękowych bezzałogowych statków powietrznych.
System akustyczny ma stanowić jeden z podstawowych elementów wczesnego wykrywania zagrożenia.
Jego zadaniem będzie nie tylko zarejestrowanie obecności obiektu, ale również dostarczenie danych pozwalających na określenie kierunku, z którego nadlatuje bezzałogowy statek powietrzny.
Informacja ta będzie następnie przekazywana do pozostałych systemów platformy i wykorzystywana do dalszej obserwacji oraz identyfikacji zagrożenia.
Quantum Quest – algorytmy i integracja oprogramowania
Quantum Quest Sp. z o.o. odpowiada za jeden z kluczowych elementów projektu – warstwę programistyczną umożliwiającą prawidłowe współdziałanie poszczególnych systemów platformy.
Firma rozwija oprogramowanie oraz algorytmy pozwalające na wymianę i interpretację informacji pochodzących z różnych urządzeń i sensorów.
Quantum Quest uczestniczy również w opracowaniu algorytmów współpracujących z systemem akustycznym Svantek.
Na podstawie danych pochodzących z rozmieszczonych na platformie sensorów akustycznych oprogramowanie będzie umożliwiało analizę zarejestrowanych sygnałów oraz określenie kierunku, z którego nadlatuje wykryty bezzałogowy statek powietrzny.
Docelowo rozwiązanie to ma umożliwić przekazanie informacji o wykrytym zagrożeniu do pozostałych systemów pojazdu, w tym systemów obserwacyjnych i optoelektronicznych.
Quantum Quest odpowiada jednocześnie za oprogramowanie umożliwiające komunikację oraz prawidłową współpracę poszczególnych podsystemów platformy, tak aby pojazd funkcjonował jako jeden zintegrowany system.
A-TECH Security Systems – stabilizowany moduł uzbrojenia i optoelektronika
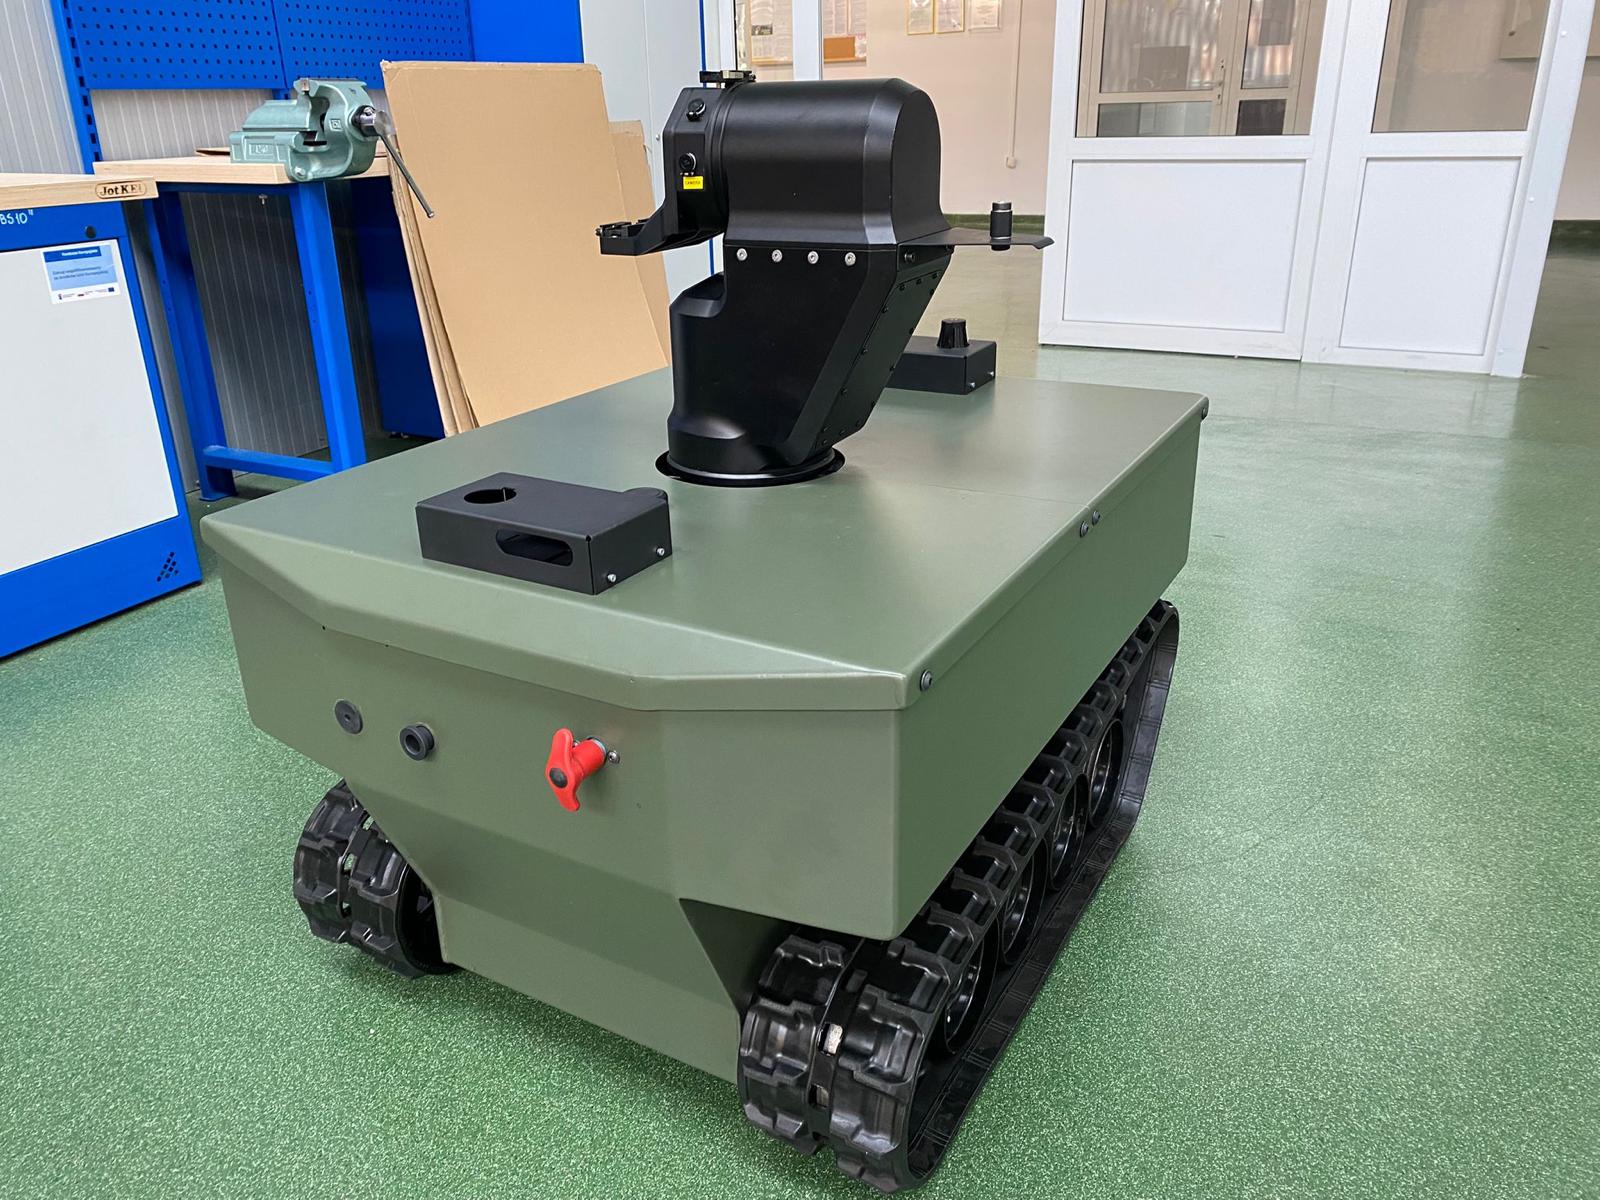
Szwedzka firma A-TECH Security Systems AB dostarcza rozwijany dla platformy stabilizowany i zdalnie sterowany moduł przeznaczony do instalacji uzbrojenia.
System A-TECH obejmuje nie tylko konstrukcję mechaniczną ramienia, jego napędy oraz stabilizację.
Moduł posiada już zintegrowany system optoelektroniczny i termowizyjny przeznaczony do wykrywania, obserwacji i namierzania celów, w tym bezzałogowych statków powietrznych.
Pozwala to na stworzenie wspólnego systemu, w którym dane uzyskane z sensorów akustycznych mogą wskazać kierunek pojawienia się zagrożenia, natomiast stabilizowany moduł optoelektroniczny pozwala następnie na jego obserwację, identyfikację i śledzenie.
System termowizyjny umożliwia również prowadzenie obserwacji w warunkach ograniczonej widoczności oraz w nocy.
Docelowa konfiguracja optoelektroniki i systemu obserwacyjno-celowniczego będzie dostosowana do konfiguracji zadaniowej platformy oraz zastosowanego uzbrojenia.
Główny Urząd Miar i integracja z systemem POSTUŁKA
W projekcie uczestniczy również Główny Urząd Miar, który rozwija system POSTUŁKA – system wczesnego ostrzegania wykorzystujący czujniki detekcji dźwiękowej do wykrywania nadchodzących zagrożeń.
Główny Urząd Miar koordynuje prace związane z możliwością przyszłej integracji rozwijanej platformy UGV oraz zastosowanych na niej sensorów z systemem POSTUŁKA.
Założeniem tej współpracy jest stworzenie możliwości wymiany informacji pomiędzy zewnętrznym systemem wczesnego ostrzegania a bezzałogową platformą lądową.
W przyszłej konfiguracji informacja o zagrożeniu wykrytym przez system POSTUŁKA, w tym o kierunku pojawienia się nadlatującego bezzałogowego statku powietrznego, będzie mogła zostać przekazana do platformy UGV.
Pozwoli to na wcześniejsze poinformowanie systemów pokładowych pojazdu o pojawieniu się zagrożenia oraz skierowanie jego własnych sensorów i systemów obserwacyjnych w odpowiedni sektor w celu dalszego wykrycia, obserwacji i identyfikacji obiektu.
Jednocześnie zakładana jest możliwość wykorzystania sensorów znajdujących się na platformach UGV jako elementów współpracujących z szerszą architekturą systemu wczesnego ostrzegania POSTUKA.
Dodatkowa optoelektronika i doświadczenia ukraińskie
Konsorcjum jest również zainteresowane możliwością wykorzystania wybranych ukraińskich systemów optoelektronicznych i termowizyjnych, których rozwiązania zostały rozwinięte i zweryfikowane w warunkach rzeczywistych działań bojowych.
Jednym z analizowanych partnerów w tym obszarze jest ukraińska firma NVECTECH, oferująca rozwiązania optoelektroniczne i termowizyjne, w tym systemy umożliwiające wykrywanie, obserwację oraz jednoczesne śledzenie wielu celów.
Szczególne znaczenie dla projektu ma doświadczenie wynikające z praktycznego wykorzystania tego rodzaju systemów na współczesnym polu walki, w tym do wykrywania i śledzenia niewielkich bezzałogowych statków powietrznych.
Rozwiązania NVECTECH mogą w przyszłości stanowić dodatkowy, opcjonalny element wielosensorowej architektury platformy i uzupełniać system optoelektroniczny zintegrowany z modułem A-TECH.
Lekka ochrona balistyczna
Kolejnym obszarem projektu jest opracowanie odpowiedniego poziomu ochrony platformy przy zachowaniu jej możliwie niewielkiej masy. Oprócz opancerzenie stalą pancerną o grubości 10 mm , konsorcjum przeprowadzi już rozmowy z przedstawicielami czeskiej firmy GARED s.r.o. dotyczące możliwości wykorzystania w projekcie lekkich rozwiązań ochrony balistycznej, w szczególności opancerzenia ceramicznego.
Celem jest zastosowanie materiałów pozwalających na zwiększenie poziomu ochrony najważniejszych elementów platformy bez nadmiernego wzrostu masy pojazdu, który negatywnie wpływałby na jego mobilność, zasięg oraz zdolność działania w terenie.
Wielosensorowy system Counter-UAS
Docelowa konfiguracja Counter-UAS ma wykorzystywać współpracę wielu różnych systemów detekcji i obserwacji.
Jednym z pierwszych źródeł informacji o zagrożeniu mają być sensory akustyczne. Dane z nich, analizowane przez odpowiednie algorytmy, pozwolą na określenie kierunku pojawienia się bezzałogowego statku powietrznego oraz system detekcji RF.
Następnie informacje mogą być przekazywane do systemów optoelektronicznych i termowizyjnych, umożliwiających dalszą obserwację i identyfikację obiektu.
Dodatkowym źródłem informacji może być zewnętrzny system wczesnego ostrzegania POSTUKA, umożliwiający przekazywanie platformie informacji o zagrożeniach wykrytych przez rozmieszczone poza pojazdem czujniki detekcji dźwiękowej.
Architektura platformy będzie pozostawała otwarta na integrację kolejnych środków detekcji, w tym systemów radarowych oraz innych sensorów, które mogą w przyszłości zwiększyć możliwości wykrywania i klasyfikacji zagrożeń.
Założeniem projektu jest stworzenie systemu, w którym sensory, oprogramowanie, optoelektronika, system sterowania pojazdem oraz moduł uzbrojenia nie funkcjonują jako niezależne urządzenia, ale jako elementy jednego zintegrowanego środowiska.
Platforma nie tylko dla wojska
Mimo że jednym z podstawowych kierunków projektu jest konfiguracja wojskowa i Counter-UAS, konstrukcja pojazdu od początku rozwijana jest jako platforma wielozadaniowa.
Ta sama baza pojazdu będzie mogła zostać wykorzystana do budowy różnych wersji specjalistycznych.
Przewidywane są między innymi:
- pojazdy obserwacyjne i rozpoznawcze – wyposażone w systemy optoelektroniczne, termowizyjne, radarowe i inne sensory;
- pojazdy wczesnego ostrzegania – rozmieszczane w celu wykrywania bezzałogowych statków powietrznych lub innych zagrożeń i przekazywania informacji do nadrzędnych systemów dowodzenia;
- pojazdy transportowe – przeznaczone do bezzałogowego przewozu wyposażenia, zaopatrzenia i innych ładunków;
- pojazdy ratownicze – przeznaczone do działania w obszarach niebezpiecznych oraz wspierania operacji, w których wysłanie człowieka wiązałoby się z podwyższonym ryzykiem;
- platformy ochronne i patrolowe – przeznaczone między innymi do zabezpieczania infrastruktury krytycznej, obiektów przemysłowych, lotnisk, baz oraz innych rozległych terenów.
Modułowa konstrukcja pozwoli na przygotowywanie kolejnych wariantów pojazdu bez konieczności tworzenia od podstaw nowej platformy.
Polski system budowany z wyspecjalizowanymi partnerami
Podstawą przedsięwzięcia pozostaje wykorzystanie możliwie szerokiego zakresu polskich kompetencji konstrukcyjnych, przemysłowych, programistycznych i naukowych, uzupełnianych rozwiązaniami zagranicznych partnerów w tych obszarach, w których wnoszą oni szczególne doświadczenie technologiczne lub operacyjne.
Celem konsorcjum jest stworzenie nie pojedynczego demonstratora, ale rodziny modułowych bezzałogowych platform lądowych, które poprzez zmianę wyposażenia i modułów zadaniowych będą mogły realizować różne zadania na współczesnym polu walki oraz w zastosowaniach bezpieczeństwa i ochrony ludności.
Funkcjonalny prototyp platformy przygotowywany jest z myślą o prezentacji podczas Międzynarodowego Salonu Przemysłu Obronnego MSPO 2026 w Kielcach.
Informacja prasowa
Współpraca reklamowa